Artykuł sponsorowany
Jak parametry platformy symulującej ruch wpływają na wiarygodność testów sprzętu obronnego
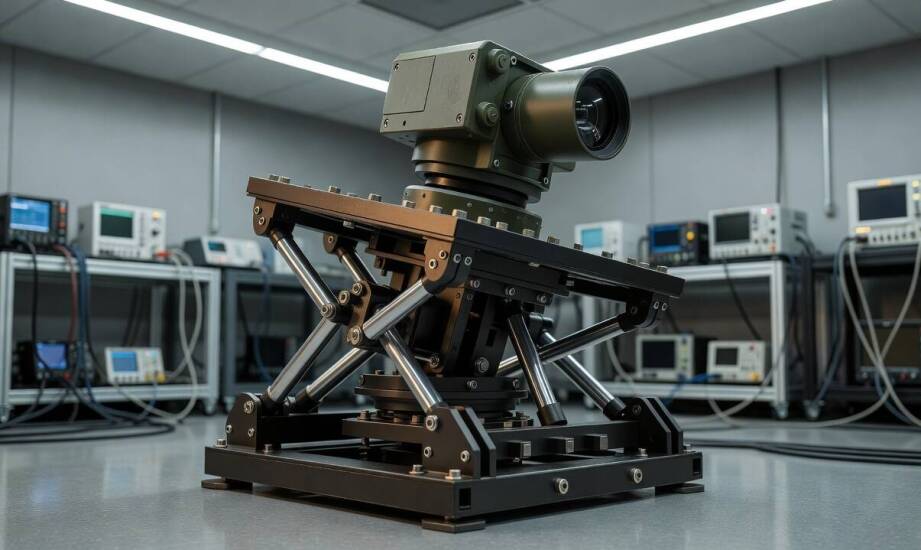
Ten sam scenariusz testowy pojazdu lub urządzenia obronnego może przynieść odmienne wyniki, jeżeli stanowisko badawcze nie odwzorowuje dostatecznie wiernie dynamiki rzeczywistego ruchu. Słabe parametry kinetyczne prowadzą do rozbieżności między danymi laboratoryjnymi a warunkami terenowymi. Taka sytuacja znacząco obniża wiarygodność całej serii pomiarów. Dokładna symulacja zachowania sprzętu w przestrzeni wymaga precyzyjnego wsparcia inżynieryjnego, które uwzględnia specyfikę operacyjną wojska i służb bezpieczeństwa. Wyspecjalizowani dystrybutorzy, tacy jak FORCEPOL, dostarczają rozwiązania sprzętowe umożliwiające rzetelną walidację systemów jeszcze przed ich wdrożeniem do czynnej służby.
Przeczytaj również: Koszulki militarne męskie – idealny prezent dla miłośników stylu wojskowego
Wpływ parametrów na realizm symulacji ruchu
Liczba osi, zakres wychyleń, prędkość oraz przyspieszenie definiują katalog manewrów możliwych do odtworzenia w zamkniętym obiekcie. Podstawowe urządzenia o trzech stopniach swobody ograniczają się przeważnie do kołysania wzdłużnego, poprzecznego i ruchu pionowego. Pełna motion platform o sześciu stopniach swobody dodaje do tego przemieszczenia liniowe w pozostałych kierunkach oraz pełną rotację. Na podstawie specyfikacji sprzętu badawczego opisywanego między innymi przez firmę Quanser, typowe zakresy robocze dla mniejszych systemów oscylują wokół ±60 mm i ±20°. Większe jednostki symulacyjne mogą rozwijać prędkości na poziomie 1–2,5 m/s przy przyspieszeniu bliskim 1 g. Wysoka dynamika pozwala precyzyjnie odwzorować gwałtowne zmiany kierunku jazdy wozów bojowych, co ma kluczowe znaczenie podczas kalibracji stabilizatorów.
Przeczytaj również: Kiedy brykiet torfowy ma sens jako paliwo uzupełniające w kotłowni pelletowej
Powtarzalność pozycji oraz bardzo krótki czas odpowiedzi układu sterowania warunkują rzetelną analizę gromadzonych danych. Opóźnienie sygnału poniżej 10 milisekund jest najczęściej interpretowane przez zaawansowane systemy pomiarowe jako reakcja natychmiastowa. Wartości przekraczające próg 60 milisekund wprowadzają natomiast zauważalne błędy w synchronizacji obrazu z ruchem. Ceniony w branży sprzęt utrzymuje opóźnienia w wąskim przedziale 8–30 ms, co daje inżynierom możliwość niezawodnego sprawdzania czujników inercyjnych czy nowoczesnych układów optoelektronicznych.
Przeczytaj również: Leasing drukarek wielofunkcyjnych: efektywność pracy biurowej
Udźwig układu kinematycznego, bezwładność badanego obiektu i wybrany sposób jego instalacji wyznaczają ostateczne granice procedury badawczej. Modele projektowane z myślą o nośności od kilkudziesięciu kilogramów do kilku ton muszą płynnie radzić sobie z masą własną analizowanego urządzenia oraz całą dołączoną do niego wiązką kabli. Niewłaściwe zbalansowanie takiego ładunku odczuwalnie zwiększa moment bezwładności i generuje szkodliwe drgania. Wibracje te łatwo maskują właściwe sygnały, przez co interpretacja wyników wytrzymałościowych staje się uciążliwa.
Układy o sześciu stopniach swobody w praktyce
Ośrodki badawcze pracujące na rzecz przemysłu zbrojeniowego często opierają swoje stanowiska na mechanizmach typu Stewart. Konstrukcja tego rodzaju wykorzystuje sześć wydajnych siłowników połączonych uniwersalnymi przegubami, co gwarantuje w pełni niezależne sterowanie każdą osią przestrzenną. Architektura równoległa zapewnia stanowisku testowemu wysoką sztywność oraz precyzję pozycjonowania. Zastosowanie tego sprawdzonego układu ułatwia prowadzenie drobiazgowych testów komponentów lotniczych, elementów pojazdów lądowych i modułów bezzałogowców w całkowicie kontrolowanym środowisku.
Odporność na zmienne czynniki środowiskowe dodatkowo podnosi walory użytkowe takiego osprzętu przy współpracy z poligonową aparaturą. Konstrukcje przeznaczone do pracy w trudniejszych warunkach wilgotności i zapylenia regularnie spełniają wymogi standardu IP66, chroniąc delikatną elektronikę sterującą przed czynnikami zewnętrznymi. Bezpośrednie sprzężenie stołu roboczego z zaawansowanym oprogramowaniem symulacyjnym pozwala na bieżącą rejestrację parametrów. Inżynierowie mogą dzięki temu korygować błędy w algorytmach nawigacyjnych jeszcze przed etapem prób na otwartym terenie.
Ruch wieloosiowy obiektów o dużej energii kinetycznej wymusza bezwzględne stosowanie rygorystycznych procedur bezpieczeństwa oraz cyklicznych prac kalibracyjnych. Okresowe strojenie napędów minimalizuje nawarstwiające się z czasem błędy pozycjonowania ramion. Mechaniczne i elektroniczne blokady odcinające zasilanie chronią badaczy oraz sam obiekt testowy przed destrukcyjnymi przeciążeniami lub zderzeniami w skrajnych pozycjach pracy maszyny.
Przeniesienie początkowych faz projektowania do laboratoriów stanowi cenne i ekonomicznie uzasadnione uzupełnienie skomplikowanych logistycznie testów poligonowych. Sterowane maszyny pozwalają odtwarzać identyczne scenariusze przeciążeniowe i trakcyjne przy znacznie ograniczonym ryzyku całkowitego uszkodzenia kosztownego prototypu. Gdy walidacja wybranej technologii wymaga wykonania kilkuset cykli obciążeniowych, powtarzalne środowisko stacjonarne wyraźnie odciąża zasoby instytutu naukowego. Wartościowe dane zebrane w ten sposób ułatwiają późniejsze modyfikacje aparatury, chociaż ostateczna ocena w surowych realiach operacyjnych zawsze pozostaje decydującym sprawdzianem.
Kategorie artykułów
Polecane artykuły

Jak przebiega proces usunięcia migdałków u dorosłych?

Jakie technologie druku wpływają na jakość wydruków w skali 1:500?

Jak czytać zakres usług budowlanych, gdy inwestycja dotyczy domu albo obiektu firmy
